Apprendre un geste en regardant une vidéo, l’essayer dans un univers simulé, puis le reproduire avec un véritable corps : l’avenir des systèmes autonomes se construit entre ces trois étapes. Le défi sera d’en faire des machines utiles, abordables et capables de travailler parmi nous.
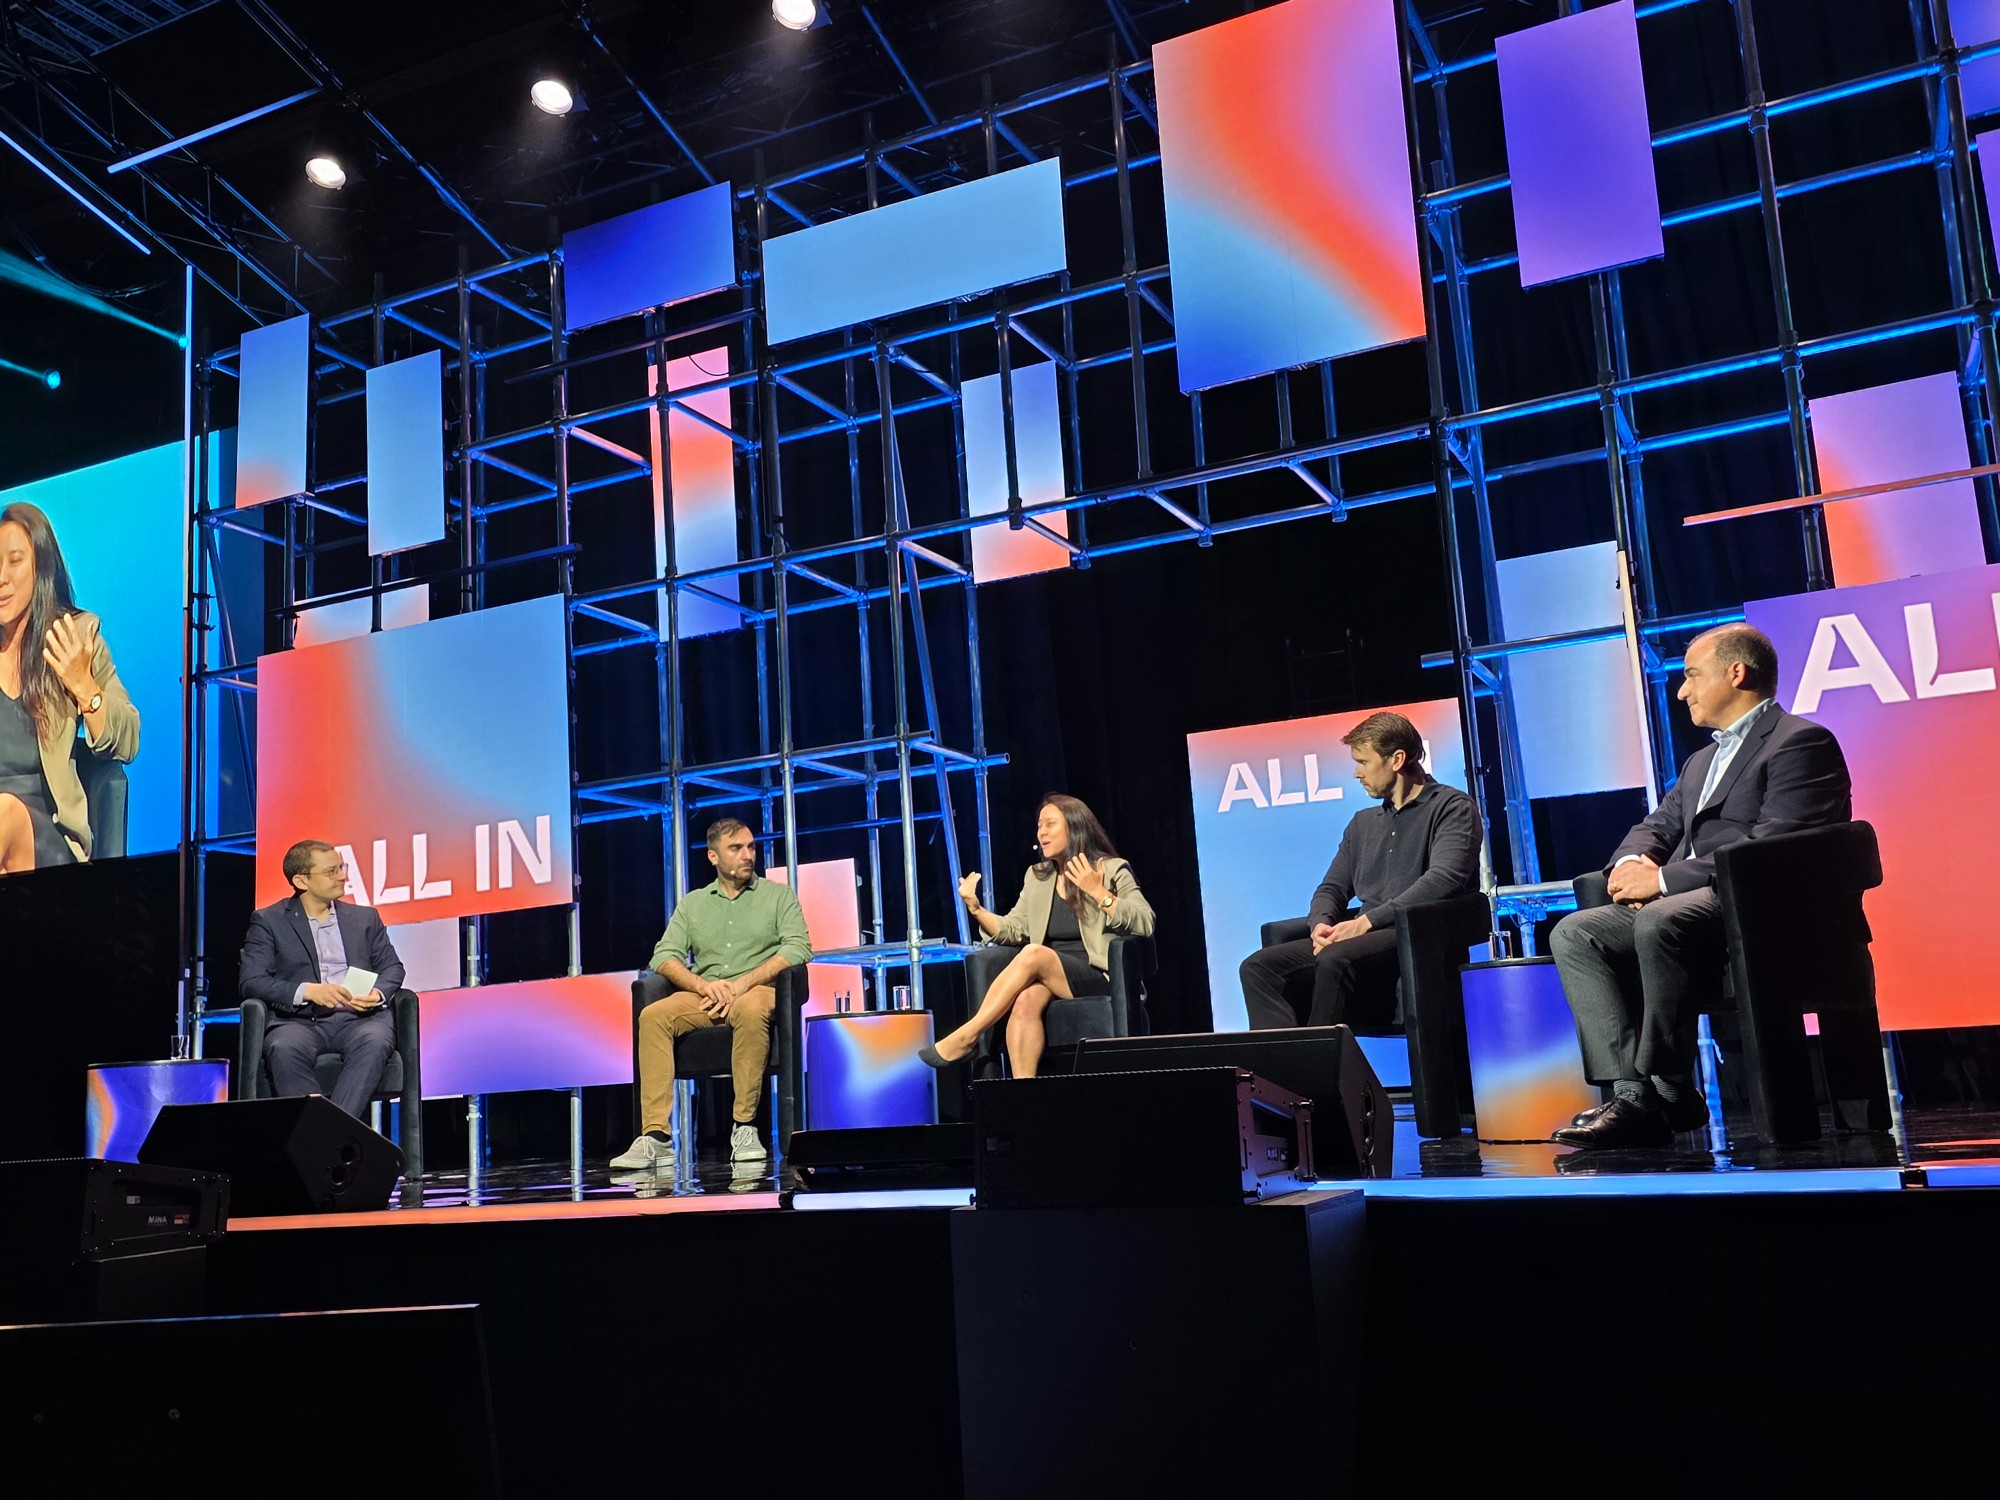
À ALL IN, à Montréal, les discussions sur les systèmes autonomes prolongent une transformation déjà amorcée : les agents d’IA passent du logiciel à l’action physique. La robotique fait d’ailleurs partie des grands axes de l’événement. Lorsque l’algorithme commande des moteurs, ses erreurs peuvent toucher directement les personnes et les objets autour de lui.
Les humanoïdes devront composer avec nos habitudes
Un entrepôt, une cuisine ou un atelier présentent une difficulté commune : leur environnement change. Une chaise bouge, un objet tombe, une personne traverse le passage. Le robot doit ajuster ses actions au contexte.
La forme humanoïde intéresse les chercheurs parce que nos espaces et nos outils sont largement adaptés au corps humain. En juillet 2026, Google DeepMind a présenté Gemini Robotics 2, capable de commander des déplacements et des manipulations impliquant tout le corps. L’entreprise souligne aussi les progrès encore nécessaires en vitesse et en dextérité. Présentation de Google DeepMind.
Partager notre quotidien demandera davantage qu’une démonstration réussie : le même geste devra rester fiable lorsque la situation change.
La polyvalence devra prouver sa rentabilité
L’intérêt économique serait de pouvoir confier plusieurs tâches à une même machine. Transporter des objets, préparer un poste de travail, puis ranger du matériel pourrait permettre de mieux amortir son coût.
Cette rentabilité reste à démontrer pour chaque usage. Il faut compter l’achat, l’entretien, l’énergie, les interruptions et le temps de supervision humaine. Un robot capable de dix tâches, mais souvent bloqué, peut être moins utile qu’une machine spécialisée très fiable.
Le critère décisif sera donc le coût d’une tâche correctement accomplie. Apprendre rapidement une nouvelle compétence n’aura de valeur économique que si elle fonctionne avec assez de régularité sur le terrain.
YouTube devient une source d’apprentissage
L’apprentissage à partir de vidéos existe déjà dans des contextes précis. Le projet LeLaN, présenté en 2024, utilise notamment des visites filmées publiées sur YouTube, avec d’autres données, pour entraîner la navigation de robots vers des objets décrits en langage naturel.
Pour les humanoïdes, VideoMimic transforme des vidéos humaines en mouvements et en environnements reconstruits. L’apprentissage passe ensuite par la simulation avant des essais sur un véritable robot, notamment pour monter des escaliers ou s’asseoir.
Ces résultats concernent des compétences définies. Regarder un tutoriel ne donne pas automatiquement à un robot la capacité d’exécuter toute l’activité montrée.
L’humain reste une source essentielle
Utiliser davantage de vidéos humaines augmente la valeur de nos gestes comme données d’apprentissage. Cela peut réduire certains besoins de démonstration directe, tout en laissant un important travail d’adaptation.
Les recherches de Physical Intelligence montrent que le transfert de vidéos humaines vers des tâches robotiques bénéficie d’un entraînement préalable diversifié sur des robots. Le corps humain et la machine ont des articulations, des capteurs et des capacités différentes.
Nos interactions offrent aussi des situations difficiles à réduire à une recette : tendre un objet au bon moment, changer de trajectoire ou improviser quelques pas de danse. Reproduire le mouvement visible ne suffit pas toujours à saisir le contexte qui le rend approprié.
Les imprévus deviennent des scénarios à tester
Les « modèles du monde » cherchent à apprendre comment un environnement évolue, notamment en réponse à des actions. Ils peuvent servir à construire des situations virtuelles dans lesquelles tester un agent.
Waymo montre ainsi une simulation où son système doit réagir à un véhicule roulant à contresens. Son modèle permet aussi de produire des événements rares et de modifier les conditions de circulation. L’intérêt est de travailler ces difficultés de façon contrôlée. Présentation du Waymo World Model.
En robotique, NVIDIA propose de multiplier les essais virtuels en combinant données réelles et synthétiques. Mais le transfert vers le réel reste une étape à vérifier : les frottements, les capteurs ou les objets peuvent se comporter différemment.
Cette capacité d’entraînement rejoint les enjeux d’infrastructure abordés par PlanHub : les centres de données consacrés à l’IA et les réseaux qui les relient.
Demain, des applications destinées aux robots
Cette convergence ouvre une perspective : développer des logiciels que les robots pourront utiliser pour accomplir différentes missions. Une application pourrait coordonner un inventaire, une autre organiser un poste de travail, en s’appuyant sur des compétences de déplacement et de manipulation déjà disponibles.
C’est une direction de développement, pas la promesse d’une boutique universelle où chaque compétence fonctionnerait sur n’importe quel robot. Le logiciel devra connaître le matériel, les outils disponibles et ses limites.
L’utilisateur pourrait alors définir un résultat à obtenir, tandis que le système organiserait les étapes. Le développeur devrait aussi préciser les conditions de réussite, les actions interdites et les situations exigeant une validation humaine.
L’IA peut aider à construire ses protections
Des travaux comme DrEureka utilisent un modèle de langage pour concevoir des objectifs d’apprentissage et des paramètres de simulation, en intégrant des consignes de sécurité. Cela montre que l’IA peut participer à la conception du comportement d’un robot. Recherche DrEureka.
Cela ne constitue pas une certification autonome de sécurité. Il faut encore éprouver les protections, mesurer les échecs et vérifier le comportement sur le matériel réel. Google DeepMind évalue notamment la capacité de ses systèmes à demander une intervention humaine lorsqu’ils sont incertains et à déclencher un arrêt lorsqu’une personne s’approche trop près.
Des limites de mouvement et des moyens d’arrêt contrôlables doivent compléter les décisions du modèle. Un robot utile devra savoir poursuivre une tâche, reconnaître qu’elle échoue et céder la main. C’est aussi sur cette capacité à s’arrêter que se jugera son autonomie.